


机器人伺服线束定制:动力、编码器、抱闸三线一体化设计怎么做?
发布时间:2026/10/21 09:37:39
机器人伺服线束的一体化设计,不是把动力线、编码器线、抱闸线简单捆成一根,而是信号分区、统一护套、独立屏蔽、合理分支、应力释放、可靠固定——动力线与编码器线分开布局、屏蔽层各自独立端接,末端到电机再分支出线,才能在缩小布线体积、降低末端自重的同时,保住编码器信号的抗干扰能力。
机器人伺服线束(也叫伺服电缆、伺服电机线束)是连接伺服驱动器与伺服电机的线缆总成,工业机器人与协作机器人的每个关节都需同时接入三条功能完全不同的线路:
1.动力线(电机动力电缆):向电机传输驱动电流,导体截面大、电压与电流等级高,是整束中最主要的电磁干扰源;关键指标为载流能力、耐温等级、耐油耐弯折性能。
2.编码器线(编码器反馈电缆):传输位置与速度反馈的微弱差分信号,采用双绞加屏蔽的低电容结构;对电磁干扰极敏感,受干扰表现为定位偏差、丢步、伺服报警甚至飞车。
3.抱闸线(抱闸制动电缆):控制电机尾部制动器通断,直接关系断电保持与安全制动;按制动器额定电压与通断频率选型,动作频繁但电流不大。
三者电压等级、信号强度、抗干扰要求相差悬殊,这是伺服线束不能"随便合在一起"的根本原因。
在六轴机械臂腕部、机器人关节等狭小且高频运动的区域,三根线独立敷设有四个代价:动力线电磁场易耦合进平行走线的编码器线,引发定位偏差与报警;连接器、卡扣、套管在 J4-J6 腕部几乎无处安放;三套护套与连接器的累计重量吃掉末端负载预算,影响节拍与精度;现场布线繁琐,且三根线各自验证无法反映真实运动中的互相摩擦与拉扯。
一体化复合设计将三组线缆集成在同一根线束内:统一外护套、内部分区布线、独立屏蔽、末端分支,同步实现缩小占用空间、降低末端自重、减少连接器与固定点位、便于整束统一做动态弯折与扭转寿命验证。伺服驱动系统的电磁兼容通常参考 IEC 61800-3,动力与信号线的分区及屏蔽设计是满足该类要求的基础。
1. 线材按信号等级分级选型。 动力线选高柔绞合导体(参考 IEC 60228 高柔性导体等级)加耐油耐弯折绝缘,截面按电机额定与峰值电流核算;编码器线用细径双绞屏蔽结构,控制线对电容与特性阻抗,高干扰工况下再增加总屏蔽层;抱闸线按制动电流选型,防护等级与动力线一致,合理缩减截面控制外径。设计阶段即锁定最小弯曲半径、单次扭转角度与拖链弯折寿命,匹配 J4-J6 腕轴高频扭转工况。
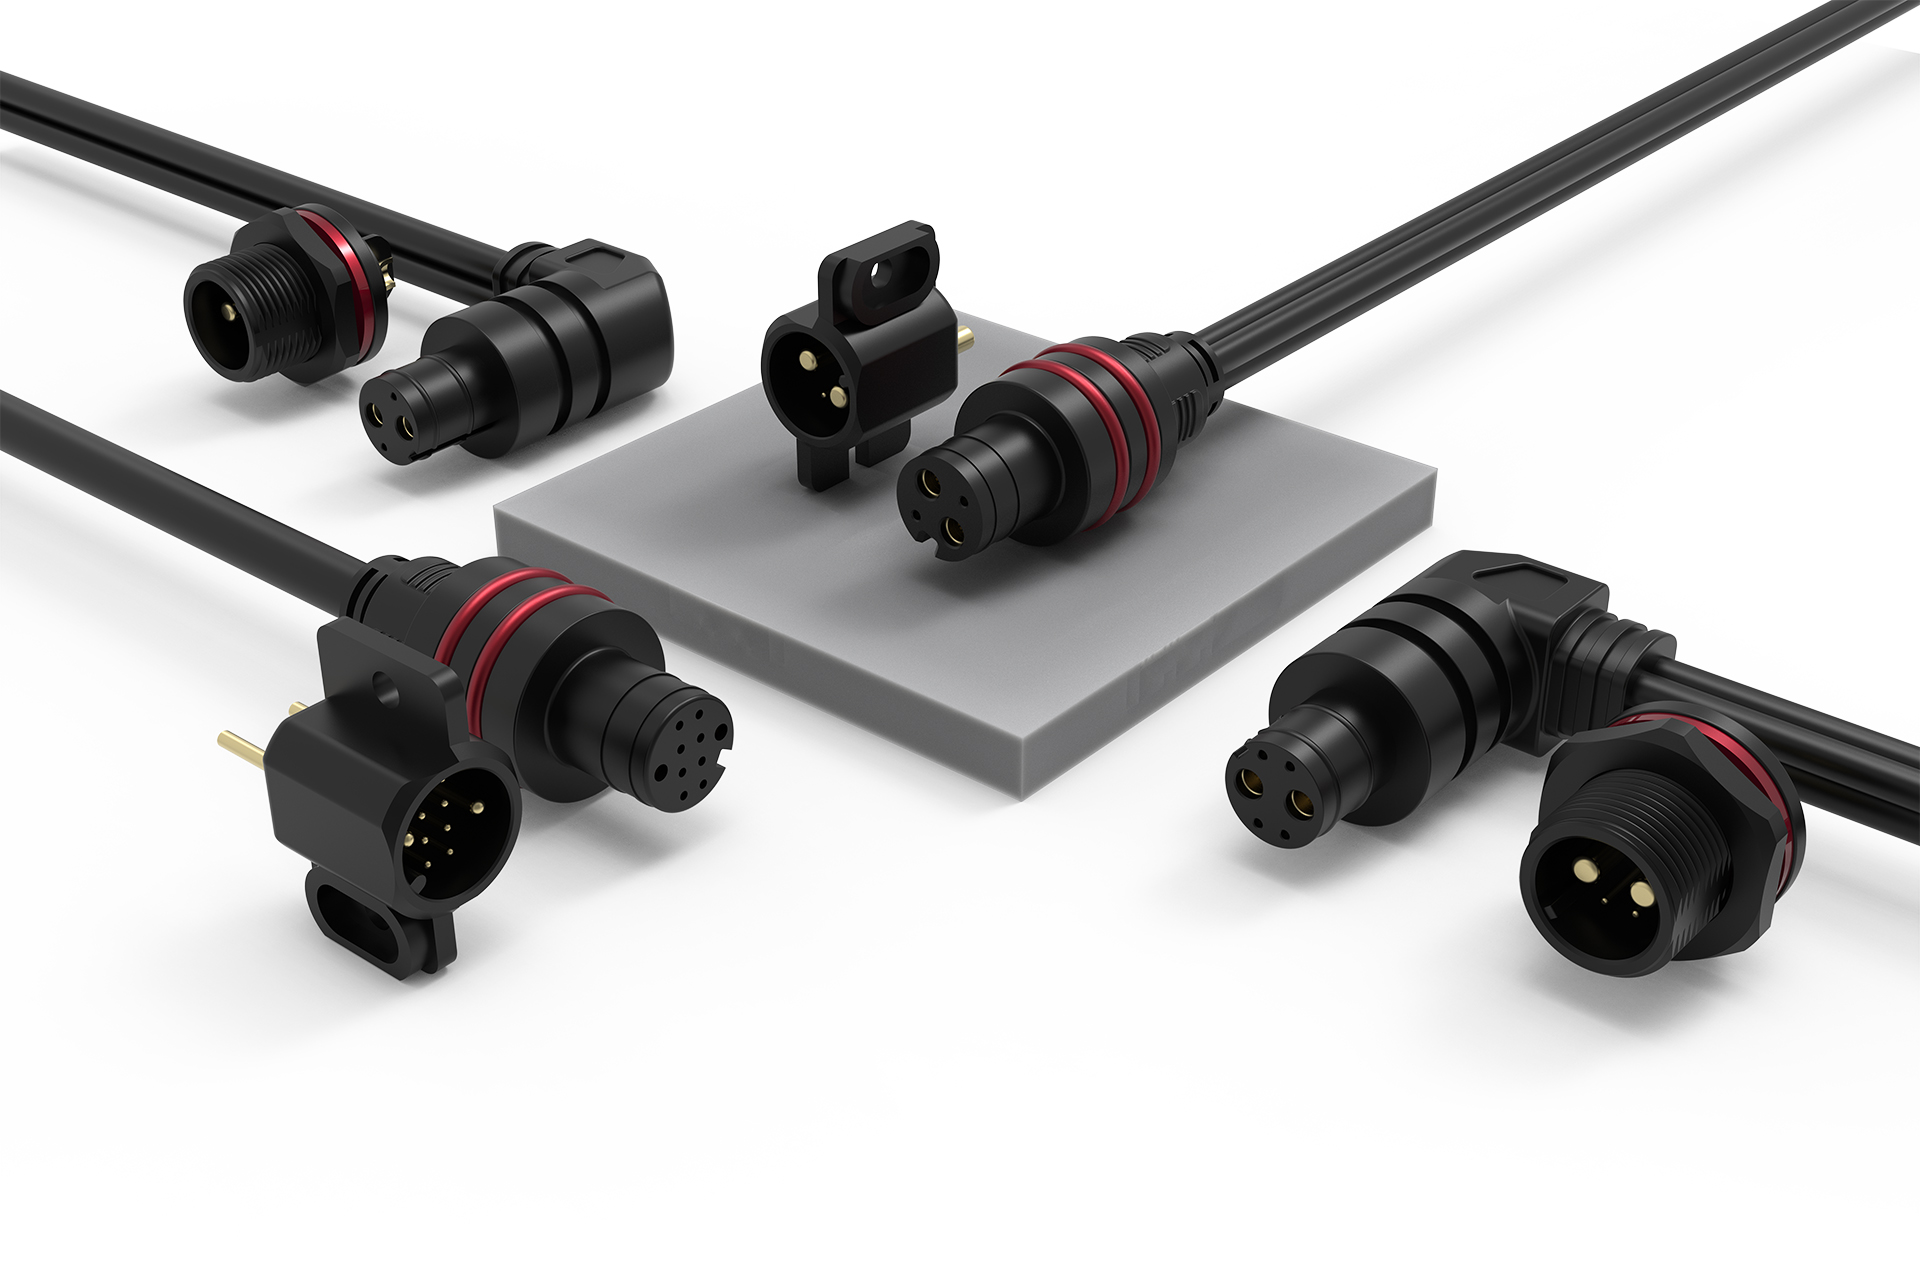
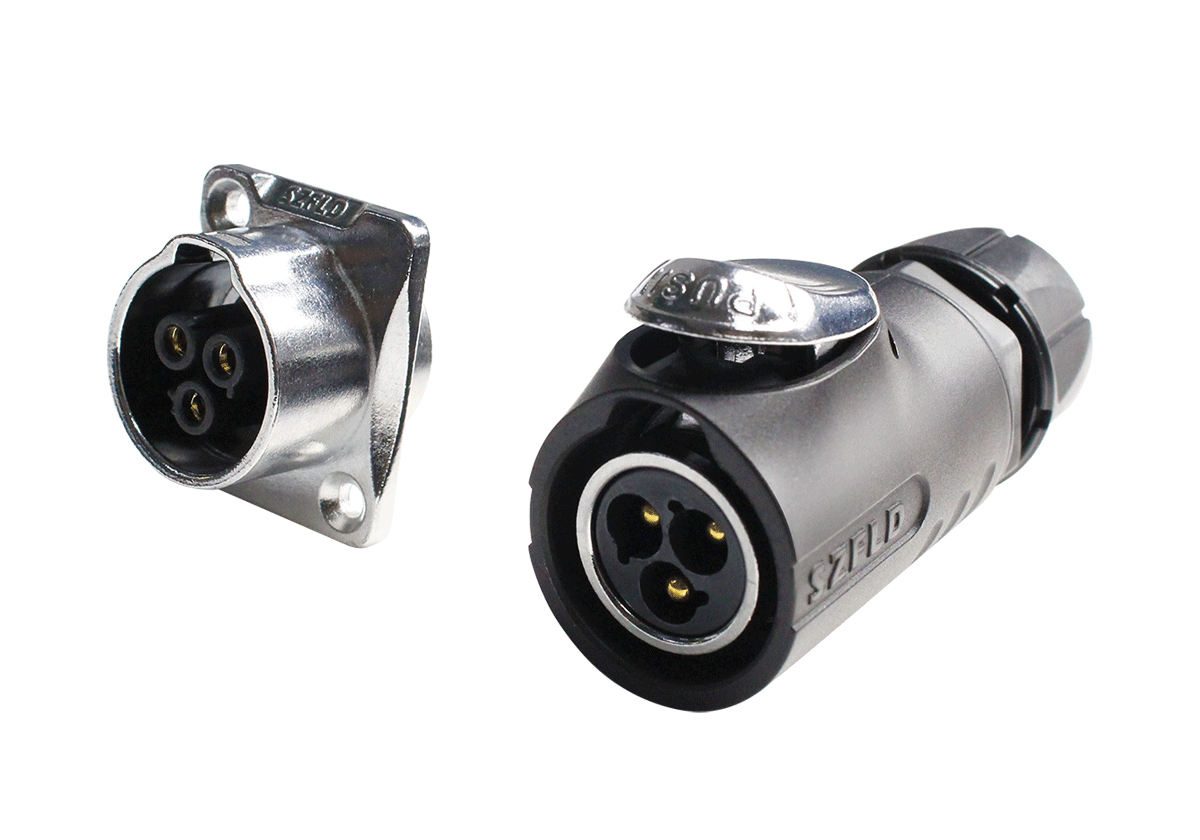
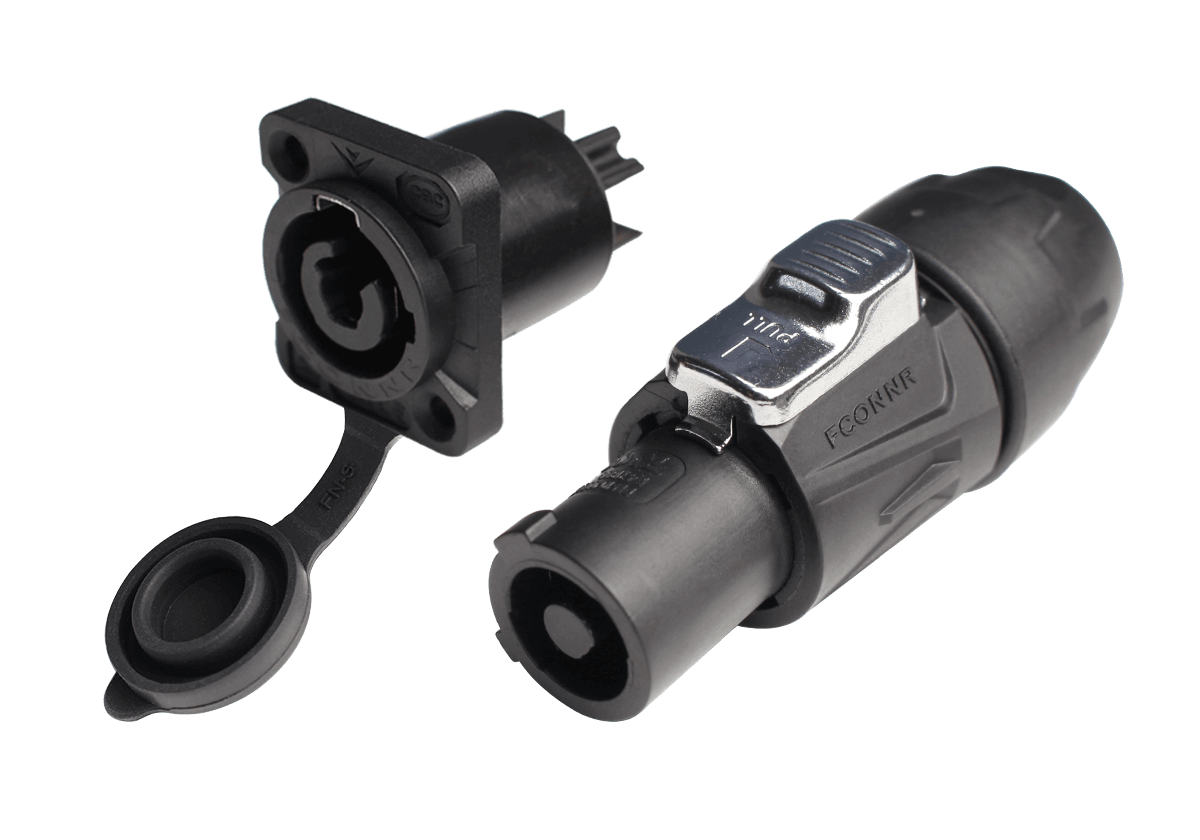
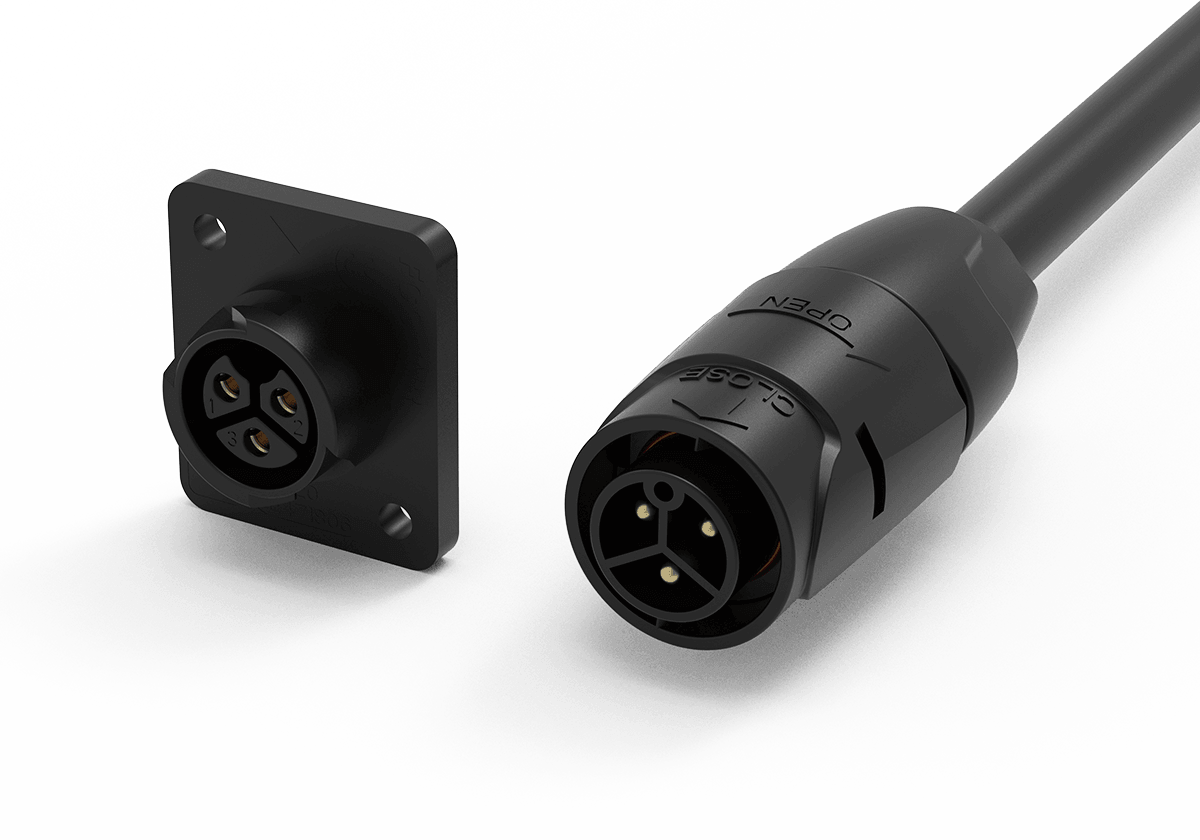
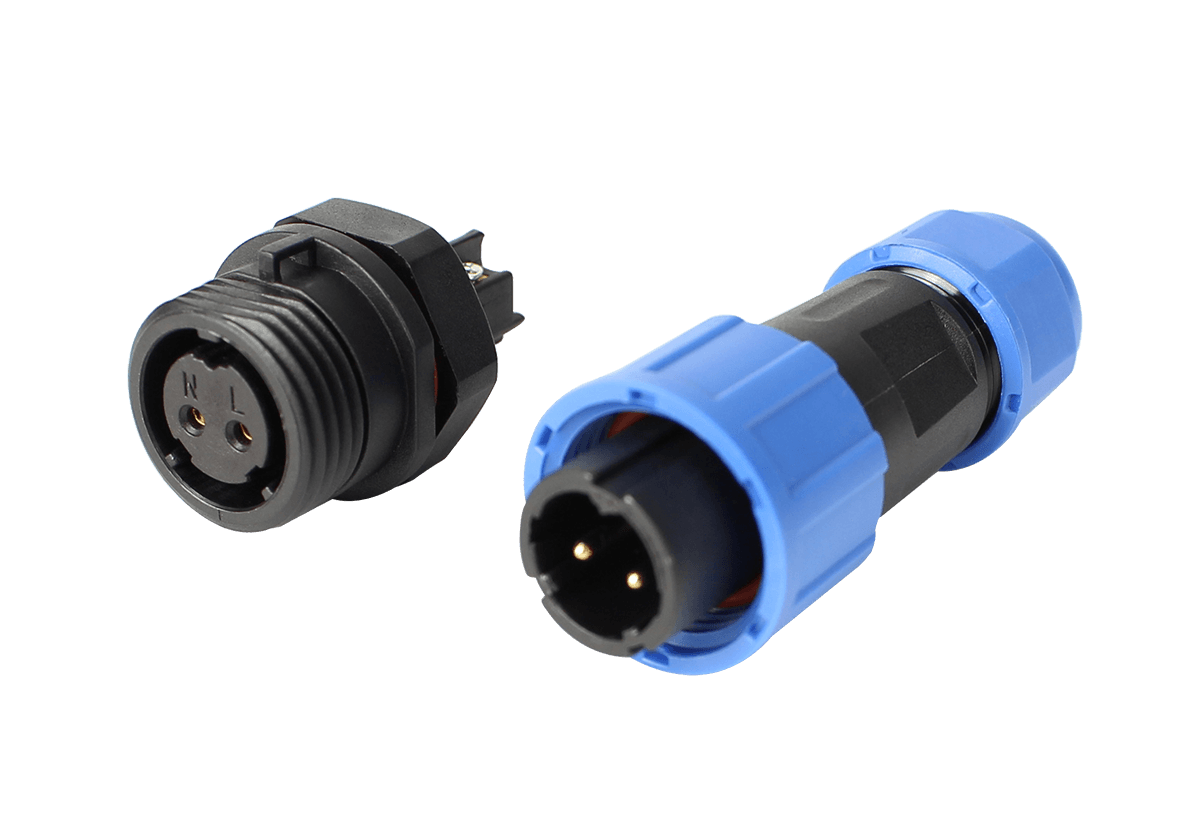
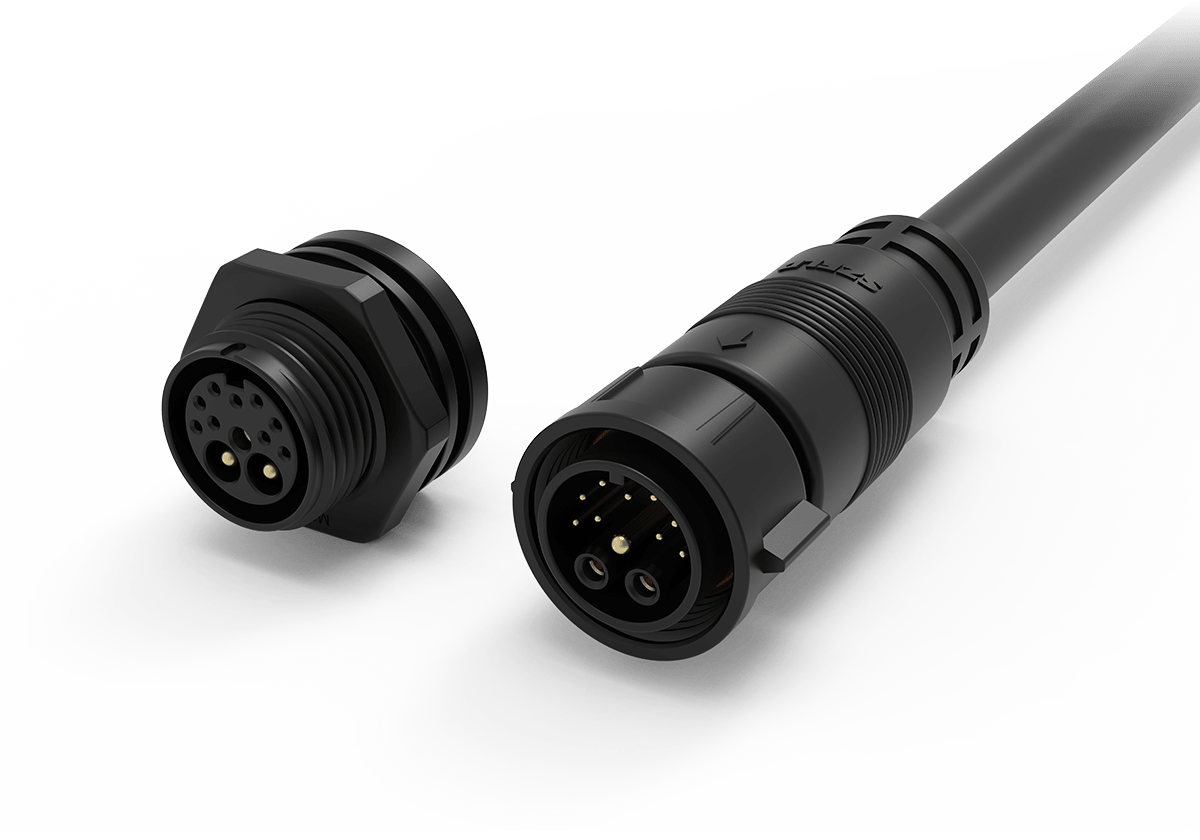
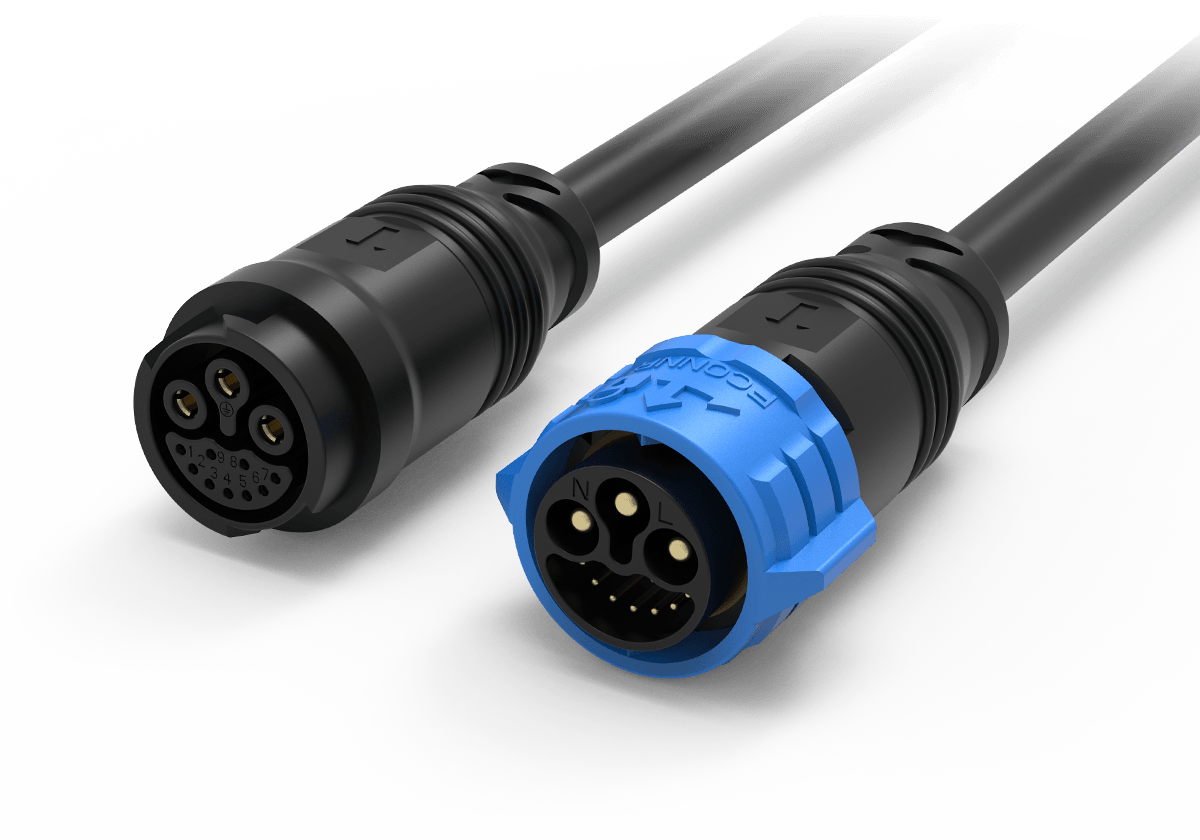
2. 连接器集成三类针脚。 优先选用集成式伺服连接器,把动力、编码器、抱闸针脚整合进同一壳体,重点保障:螺纹锁付或二次锁扣抵抗运动震动;防呆结构防止动力与信号针脚误插;金属壳体360°全周搭接接地,形成连续屏蔽通路。
3. 分支结构必须做应力释放。 主干用一体化复合线缆,到电机端再分支出线。分支根部是整束最薄弱环节,关节反复运动时持续承受弯折与拉扯,断线大多从这里开始。必须做四件事:分支根部加模压护套或注塑成型的应力释放结构;分支点可靠固定;分支段尽量缩短;分支角度用圆弧过渡,避免直角应力集中。
4. 动力与编码器屏蔽分开端接。 这是最容易被忽略、代价最高的一条:两层屏蔽不可拧在一起、不得共用接地点形成干扰回路;连接器壳体360°环形接地;屏蔽层整束全程连续,分支处不得断开;端接完成后用屏蔽连续性测试加编码器信号抗干扰测试双重验证。
同样的线束,走线方式不同寿命差异显著,现场环节需遵守:
1.弯曲半径:严格遵守最小弯曲半径,不为迁就空间强行折死弯。
2.卡扣固定:避开高频弯折区域,间距合理,防止甩动摩擦导致护套破损。
3.扭转余量:腕部与 J4-J6 旋转轴预留足够余量,严禁连接器本体承受线束拉力。
3.护套差异化:摩擦区域加厚耐磨编织层,非摩擦区域用薄壁护套,兼顾轻量化与耐磨。
4.标签与检修:耐油耐磨材质标签,位置预留检修可视区域。
1.基础电气测试:导通、耐压、绝缘电阻、屏蔽连续性,排除短路、虚接与屏蔽断点。
2.动态寿命测试:按机器人实际运动轨迹做弯折与扭转疲劳测试,验证拖链段与扭转段循环寿命。
3.信号抗干扰测试:动力线满载工况下检测编码器信号稳定性,最能暴露"共用屏蔽"的设计缺陷。
4.整机装机测试:检查走线干涉、连接器防松、抱闸制动动作可靠性。
全部合格并签样确认后再量产,可显著降低现场故障概率。
1.六轴工业机器人腕部(J4-J6):空间最紧、扭转最频繁,重点是超小外径复合线束、耐扭转结构、分支应力释放。
2.协作机器人关节:人机共处,要求低析出、无卤阻燃、不掉屑,末端重量敏感。
3.SCARA 与 Delta 并联机器人:节拍快、频次高,重点是高弯折寿命与小弯曲半径。
4.AGV / AMR 移动机器人:线缆路径长、随车体运动,重点是耐磨护套与拖链段寿命。
5.机床与专机:多油雾多切屑,重点是耐油、耐冷却液与金属屏蔽防护。
1.把三根线捆一起就当一体化:无分区、无独立屏蔽,干扰比分开走线更严重。
2.屏蔽层随便拧一起接地:共模干扰直接进入编码器回路,表现为偶发报警、难以复现。
3.只看线材规格、忽视分支工艺:分支根部无应力释放,是现场断线最常见根因。
4.用静态线缆替代动态线缆:静态线在关节高频弯折下,寿命远低于专用动态线;且一次伺服报警的停机排查成本,通常远超线束价差。
伺服线束定制标准流程八步:需求确认(电机型号功率、编码器协议如增量式/绝对值/EnDat/BiSS、抱闸电压电流)→ 工况梳理(运动轨迹、扭转角度、弯折频次、末端负载、环境)→ 选型设计与 BOM → DFM 可制造性评估 → 样品制作 → 四项测试验证 → 装机确认 → 签样量产。
挑选伺服线束定制厂家重点考察四项能力:是否有伺服复合一体化线束的成熟项目经验;是否具备线缆选型、分层屏蔽、集成连接器的整体设计能力而非只代工组装;是否配套弯折扭转动态寿命测试设备、能自主验证并出具报告;物料是否全链路可追溯、交期与售后响应是否可控。
深圳市丰联达科技专注工业机器人与协作机器人线束定制,支持来图来样开发与进口伺服线束国产化替代,提供动力加编码器加抱闸一体化伺服线束的打样与量产服务。
1. 动力线、编码器线、抱闸线可以共用一根屏蔽层吗? 不可以。动力屏蔽层与编码器屏蔽层必须分开独立端接。共用屏蔽会让动力侧共模干扰直接进入编码器信号回路,表现为定位偏差与偶发伺服报警,且故障难以复现排查。
2. 编码器线为什么要做成双绞屏蔽结构? 编码器传输的是微弱差分信号,双绞使两根线受到的干扰趋于一致并被差分接收抵消,屏蔽层阻断外部电场耦合,低电容设计保证信号边沿不劣化,三者共同避免丢步与报警。
3. 一体化伺服线束最容易在哪里失效? 电机端分支根部。关节反复运动时分支处持续承受弯折与拉扯,若无应力释放结构与可靠固定,断线大多从这里开始;其次是屏蔽层在分支处断开导致信号受扰。
4. 打样和量产周期是多久? 标准方案打样3-5个工作日,复杂定制方案5-7个工作日;批量生产按订单量约10-15个工作日交付。打样可从小批量开始验证。
5. 伺服线束的弯折与扭转寿命怎么验证? 以动态弯折测试与往复扭转测试为准,按机器人实际运动轨迹设定工况,全程监测导通与阻抗变化,并配合编码器信号抗干扰测试与屏蔽连续性测试,测试报告随样品提供。





 返回
 首页


