


工业机器人编码器线束如何选择?5个关键技术指标解析
发布时间:2026/11/19 08:58:28
工业机器人编码器线束定制或选型时,不能只看连接器是否匹配,还要重点核对信号接口、线缆电气性能、屏蔽结构、动态弯扭能力和连接器装配方式。编码器负责向伺服系统反馈电机或关节的位置、速度信息,线束出现传输干扰、接触不良或内部导体疲劳,都可能造成反馈异常,影响机器人运动精度和运行稳定性。
实际选型时,以下5个技术指标需要重点与机器人线束定制厂家确认。
编码器类型不同,线束的芯数、双绞方式和连接器针脚定义也会不同。
增量式编码器常见A、B、Z相信号,部分采用差分输出;绝对式编码器则可能采用SSI、BiSS-C、EnDat等通信接口。不同接口对时钟、数据线路及电气特性的要求并不相同。
选型前需要确认编码器是增量式还是绝对式,输出采用单端还是差分传输,具体通信协议是什么,以及供电电压、信号数量和针脚定义。
这些信息决定了线束内部导线如何分配。尤其是差分信号,应按照接口要求配置对应的信号线对,不能仅凭线芯数量相同就直接替换。
编码器线束不仅要保证线路导通,还要满足信号传输要求。
导体截面积和电阻会影响供电线路的压降及温升;线缆电容、特性阻抗和传输结构,则可能影响高速信号的波形质量。对于差分通信接口,还需要核对线缆阻抗与接口规范是否匹配。
线束长度同样不能随意增加。线路过长可能带来信号衰减、延迟和波形畸变等问题,具体允许距离取决于通信协议、传输速率、驱动器输出能力及线缆参数。
因此,编码器线束定制时,应同时确认供电要求、信号速率、线缆结构和实际长度,不能简单套用一个通用的最大传输距离。
工业机器人内部通常存在伺服电机、驱动器和动力电缆,运行过程中可能产生较强的电磁干扰。如果编码器反馈线路与动力线路布置过近,可能影响信号传输稳定性。
对于采用差分传输的编码器信号,通常需要根据接口要求使用双绞线对,让信号正负线保持相对一致的电磁耦合特性,降低外部干扰影响。电磁环境较复杂时,可进一步考虑单对屏蔽或整体屏蔽结构。
屏蔽层的连接方式也很关键。单端连接、双端连接或连接器处的周向屏蔽端接,需要结合驱动器、编码器的接地结构及实际干扰频率确定,不能简单认定哪一种方式适用于所有设备。
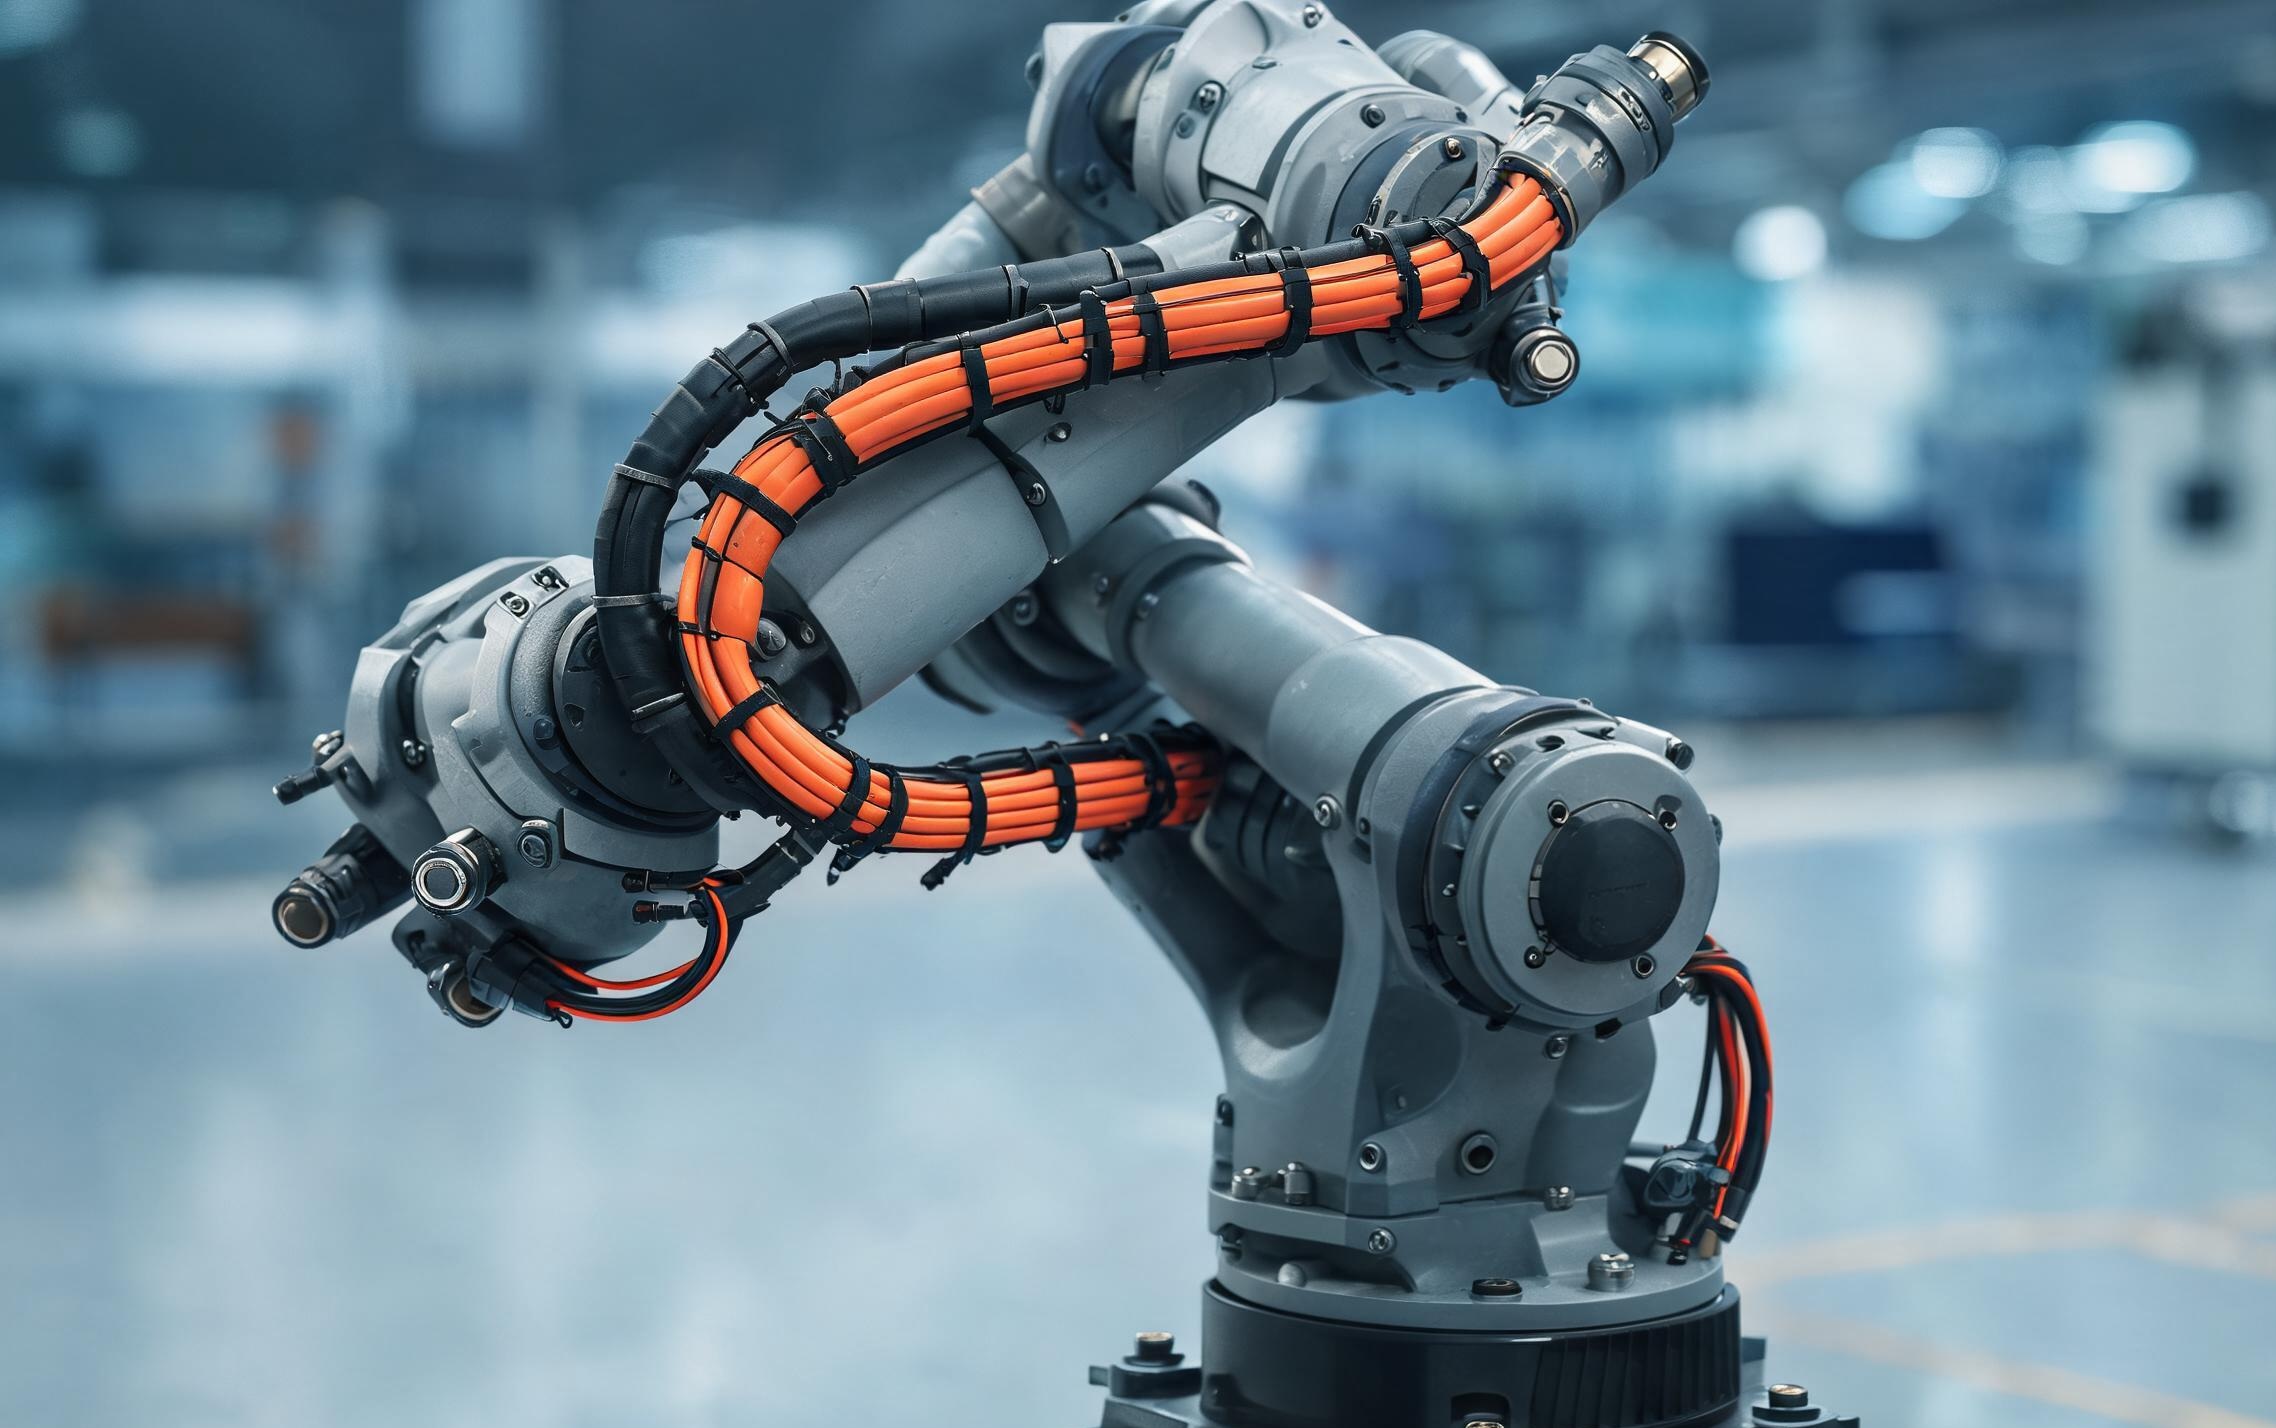
工业机器人编码器线束经常经过肩部、肘部、腕部等运动关节,长期运行中需要承受反复弯曲,有些位置还会产生扭转。
选线时,应核对线缆的动态弯曲半径、允许扭转条件、运动速度及预期循环次数。导体宜根据实际工况选择合适的绞合结构,绝缘层和外护套也要兼顾柔韧性、耐磨性和工作温度要求。
需要特别注意,柔软并不等于抗扭。部分线缆可以满足反复弯曲要求,却不一定适合长期扭转。对于腕部等运动复杂的位置,还应检查线束活动余量、固定点、出线方向及运动过程中的摩擦和挤压。
如果弯曲与扭转同时存在,建议按照实际安装路径进行动态验证,而不是只依据线缆的静态参数判断。
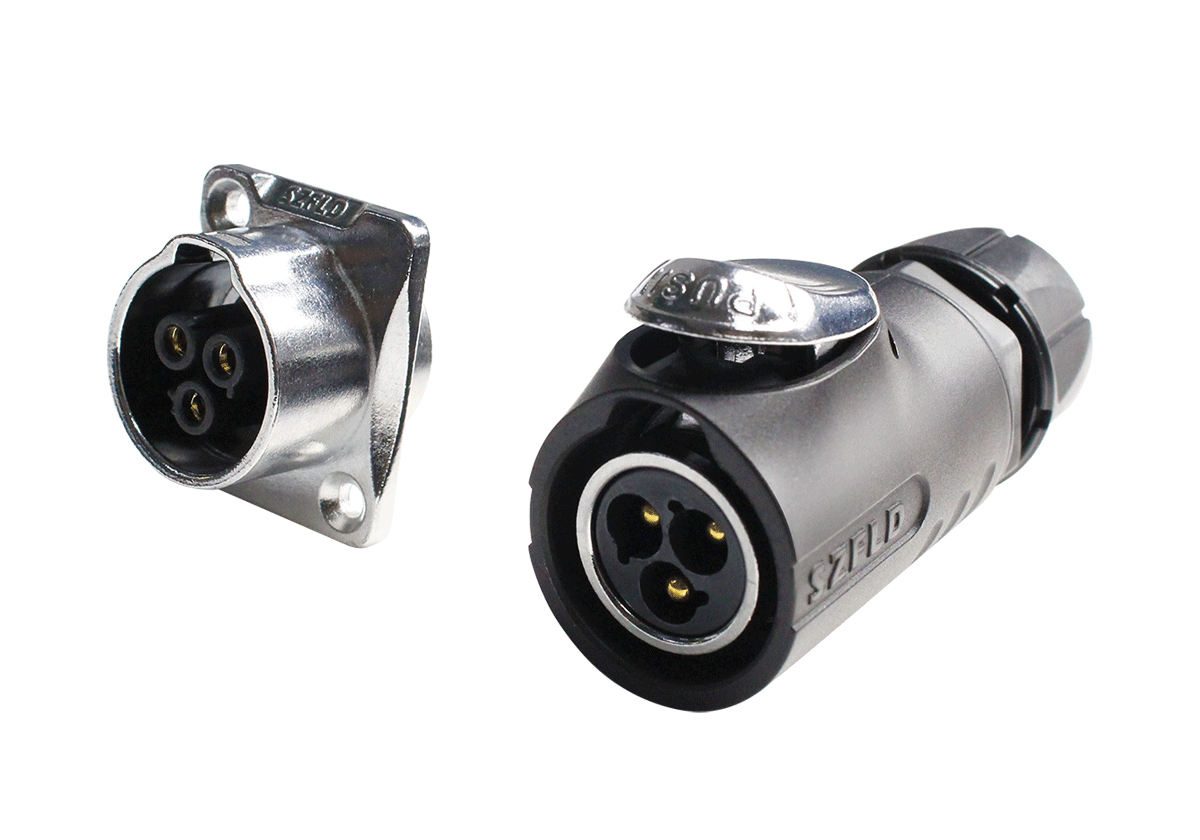
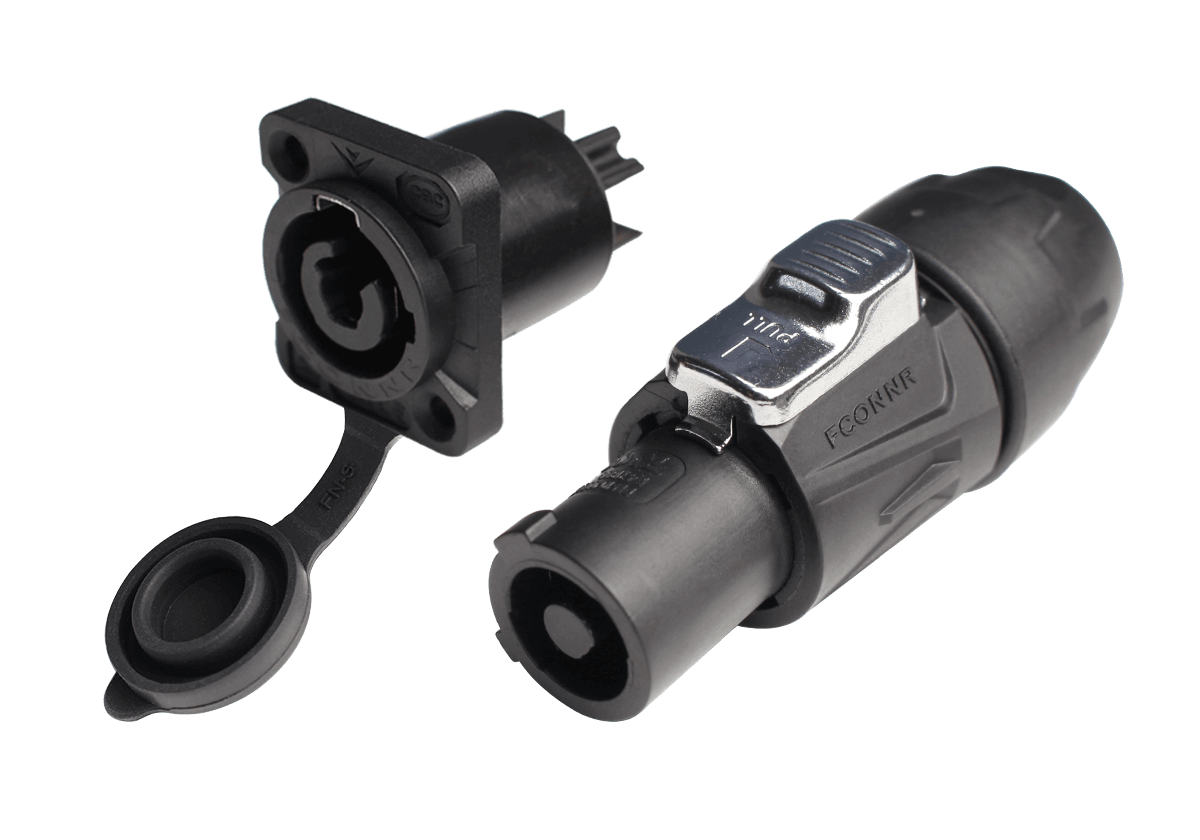
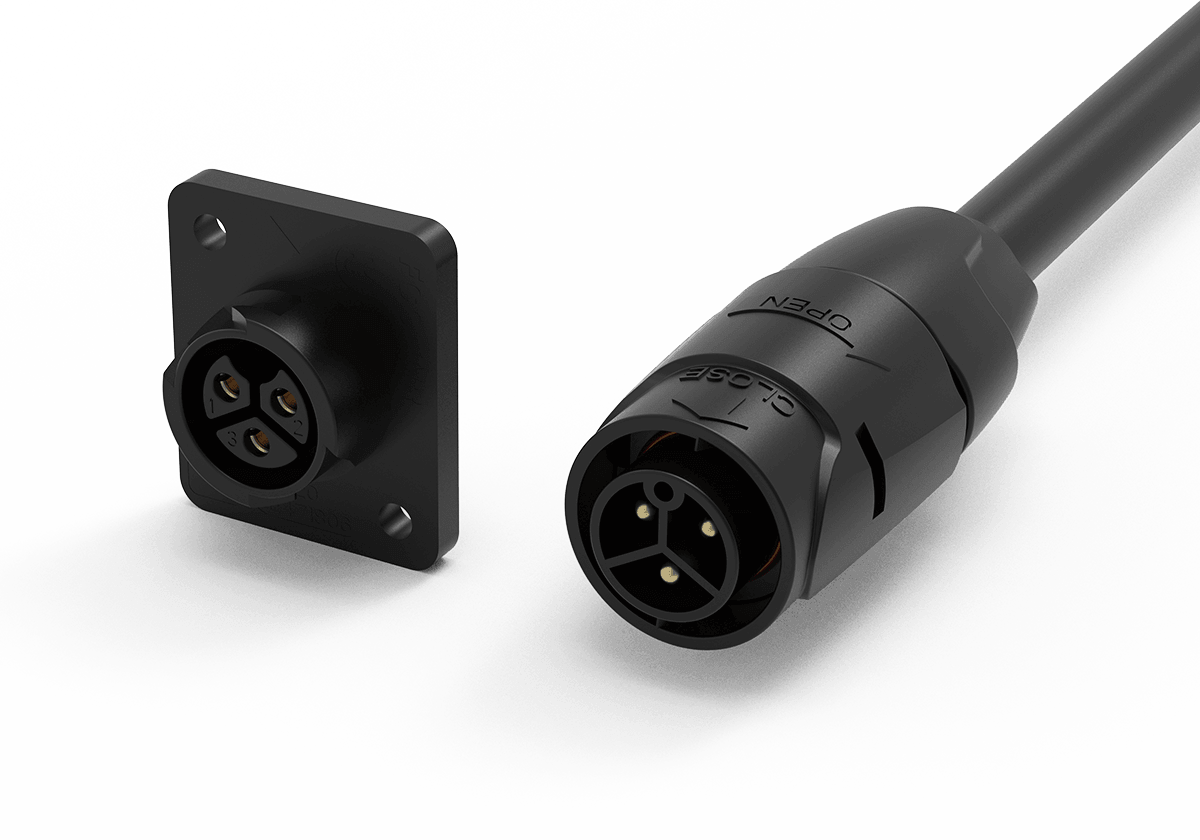
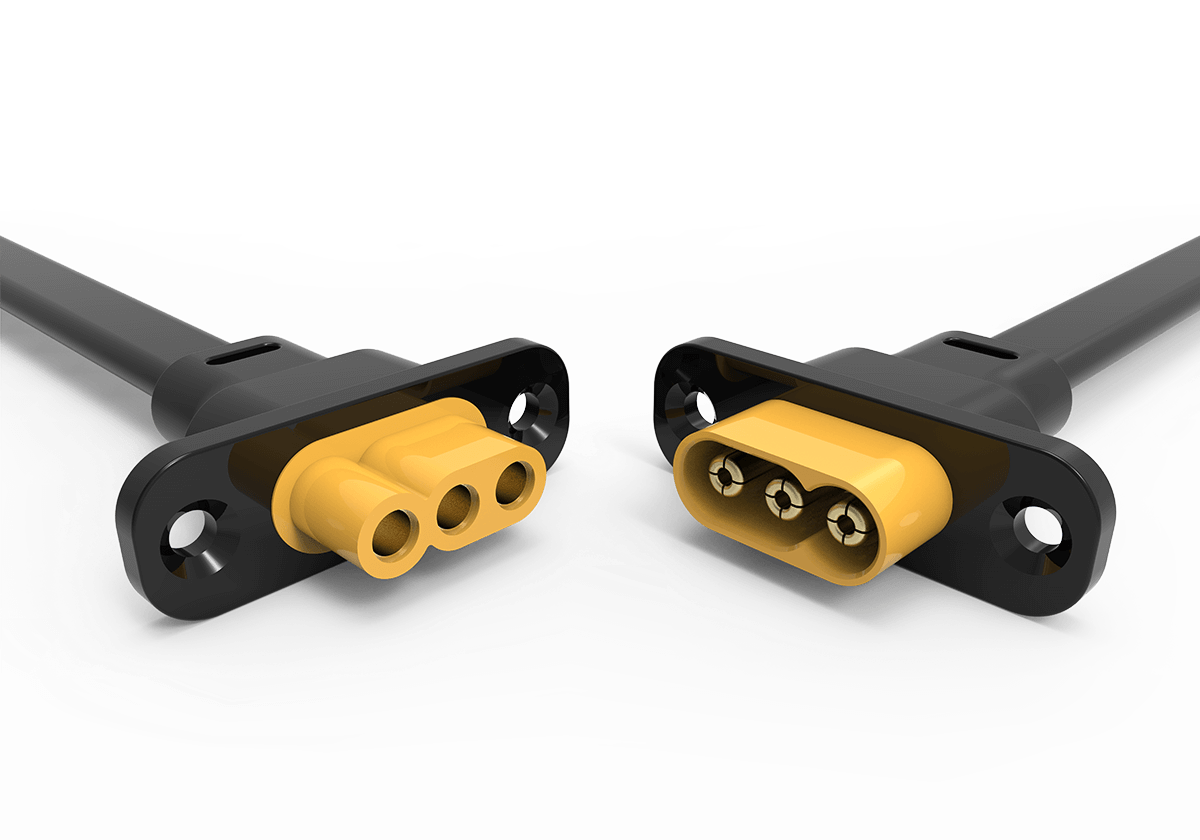
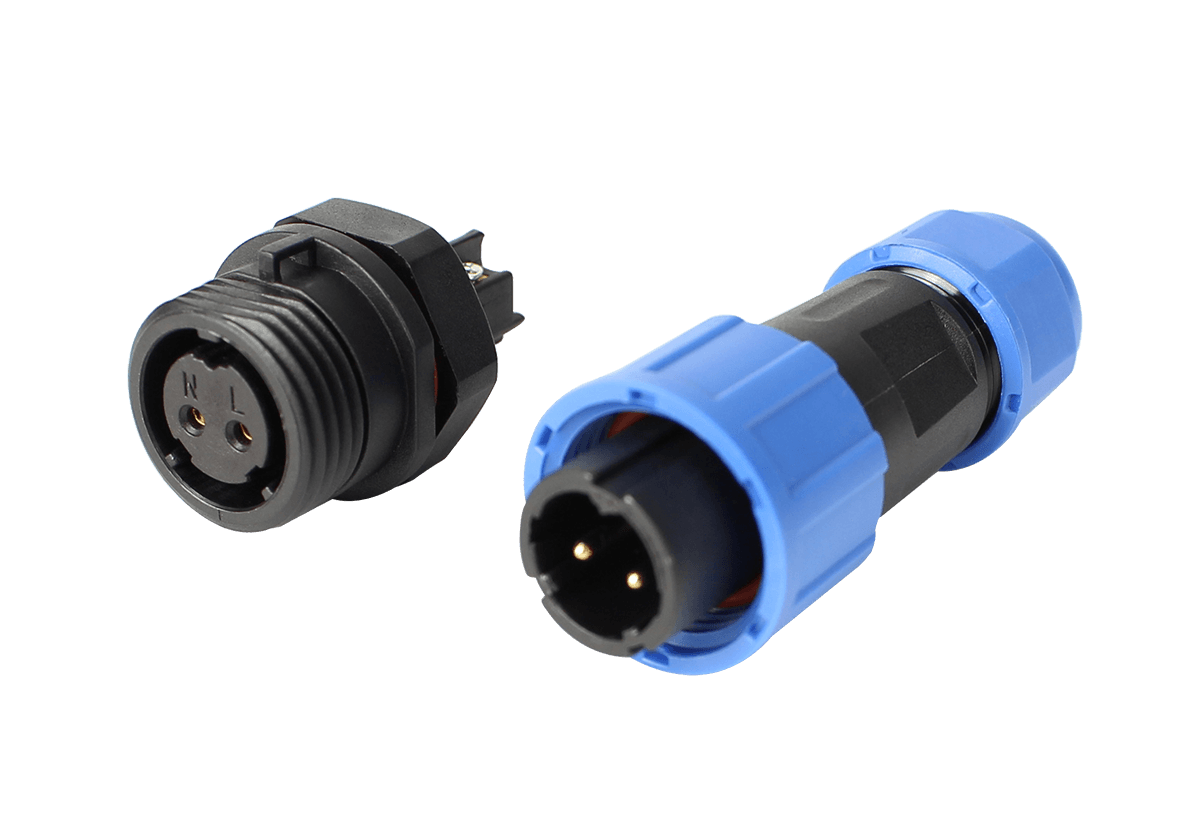
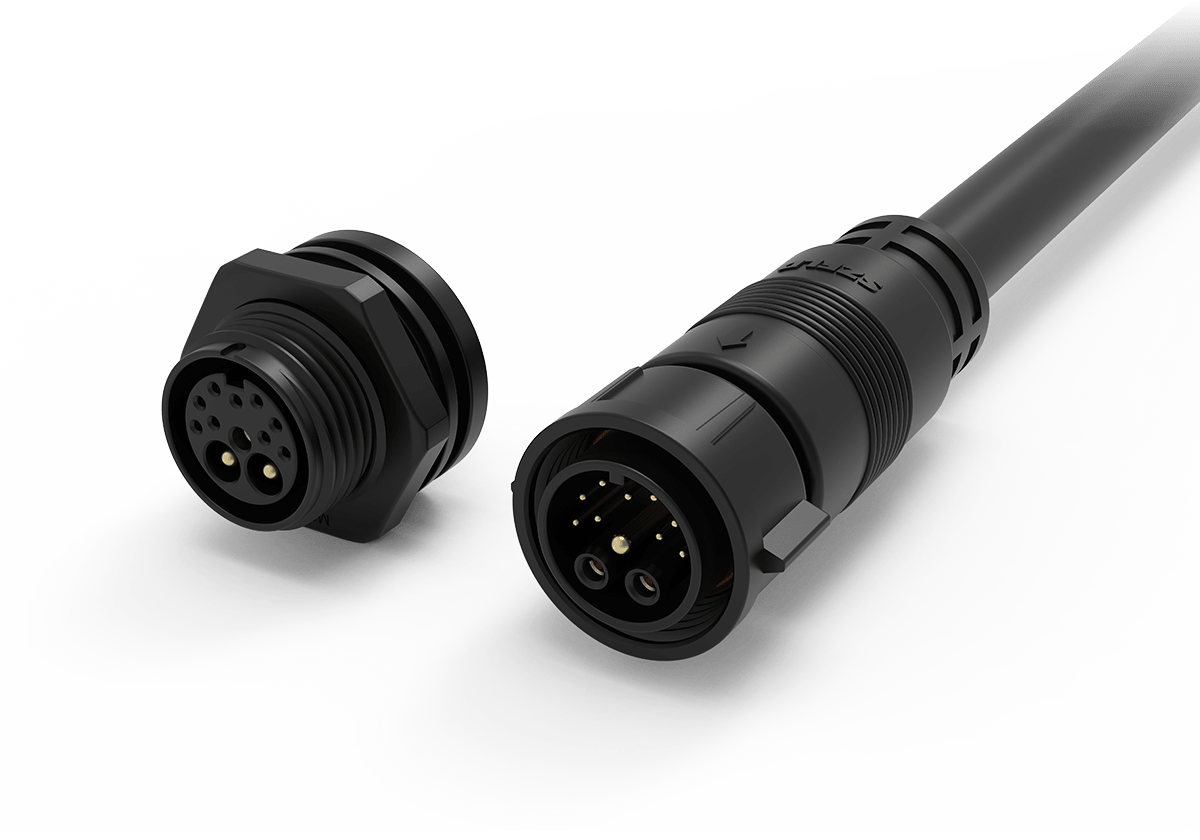
编码器线束两端的连接器,需要与编码器和驱动器接口准确匹配。除了外形尺寸、触点数量、针脚排列和锁紧方式,还要检查端子压接质量、线缆出线方向及屏蔽层连接结构。
机器人关节内部空间有限,连接器安装角度和线缆出口位置也可能影响布线。如果出线位置不合理,连接器尾部容易承受反复拉扯,时间久了可能产生端子松动或接触不稳定。
因此,连接器选型不能只看能否插接,还应考虑安装空间、固定方式和运动过程中的应力释放。
为了减少选型偏差,建议在线束定制前准备以下信息:编码器型号、通信协议、供电电压、信号类型、连接器型号及针脚图、所需线束长度,以及机器人关节的运动范围。
有现成线束样品、接口照片或设备安装图,也可以作为前期确认依据。对于长期动态运行的应用,建议结合实际路径进行弯曲、扭转和信号传输验证。
工业机器人编码器线束虽然体积不大,却直接关系到伺服系统的反馈质量。选型时需要把电气传输要求与机械运动条件结合起来,连接器、导线结构和屏蔽方式也应作为一个整体考虑。
深圳市丰联达科技有限公司提供线束与连接器定制服务,可根据客户提供的编码器型号、接口资料、设计图纸和实际使用工况,沟通导线配置、双绞屏蔽结构、连接器选型及线束长度等定制需求。具体方案可结合设备接口和安装条件进行确认。





 返回
 首页


