


机器人线束定制解决方案:从电气连接到动态运行的系统设计
发布时间:2026/11/04 09:48:59
机器人线束定制不能简单理解为按照图纸加工几根电缆、安装几个连接器。真正可靠的解决方案,需要结合机器人的运动方式、电气负载、安装空间和工作环境,对线缆结构、连接器、分支布局及防护方式进行整体设计。尤其是关节频繁转动、机械臂持续摆动的设备,线束设计是否合理,会直接影响信号稳定性、运动寿命和后期维护效率。
定制前,先要弄清楚线束连接哪些部件,以及设备在什么状态下运行。
常见连接对象包括伺服电机、编码器、制动器、传感器、控制器和末端执行器。不同回路对线束的要求并不一样:电机动力线需要关注电流承载能力和温升;编码器、通信及传感器线路则更重视信号完整性和抗干扰能力。
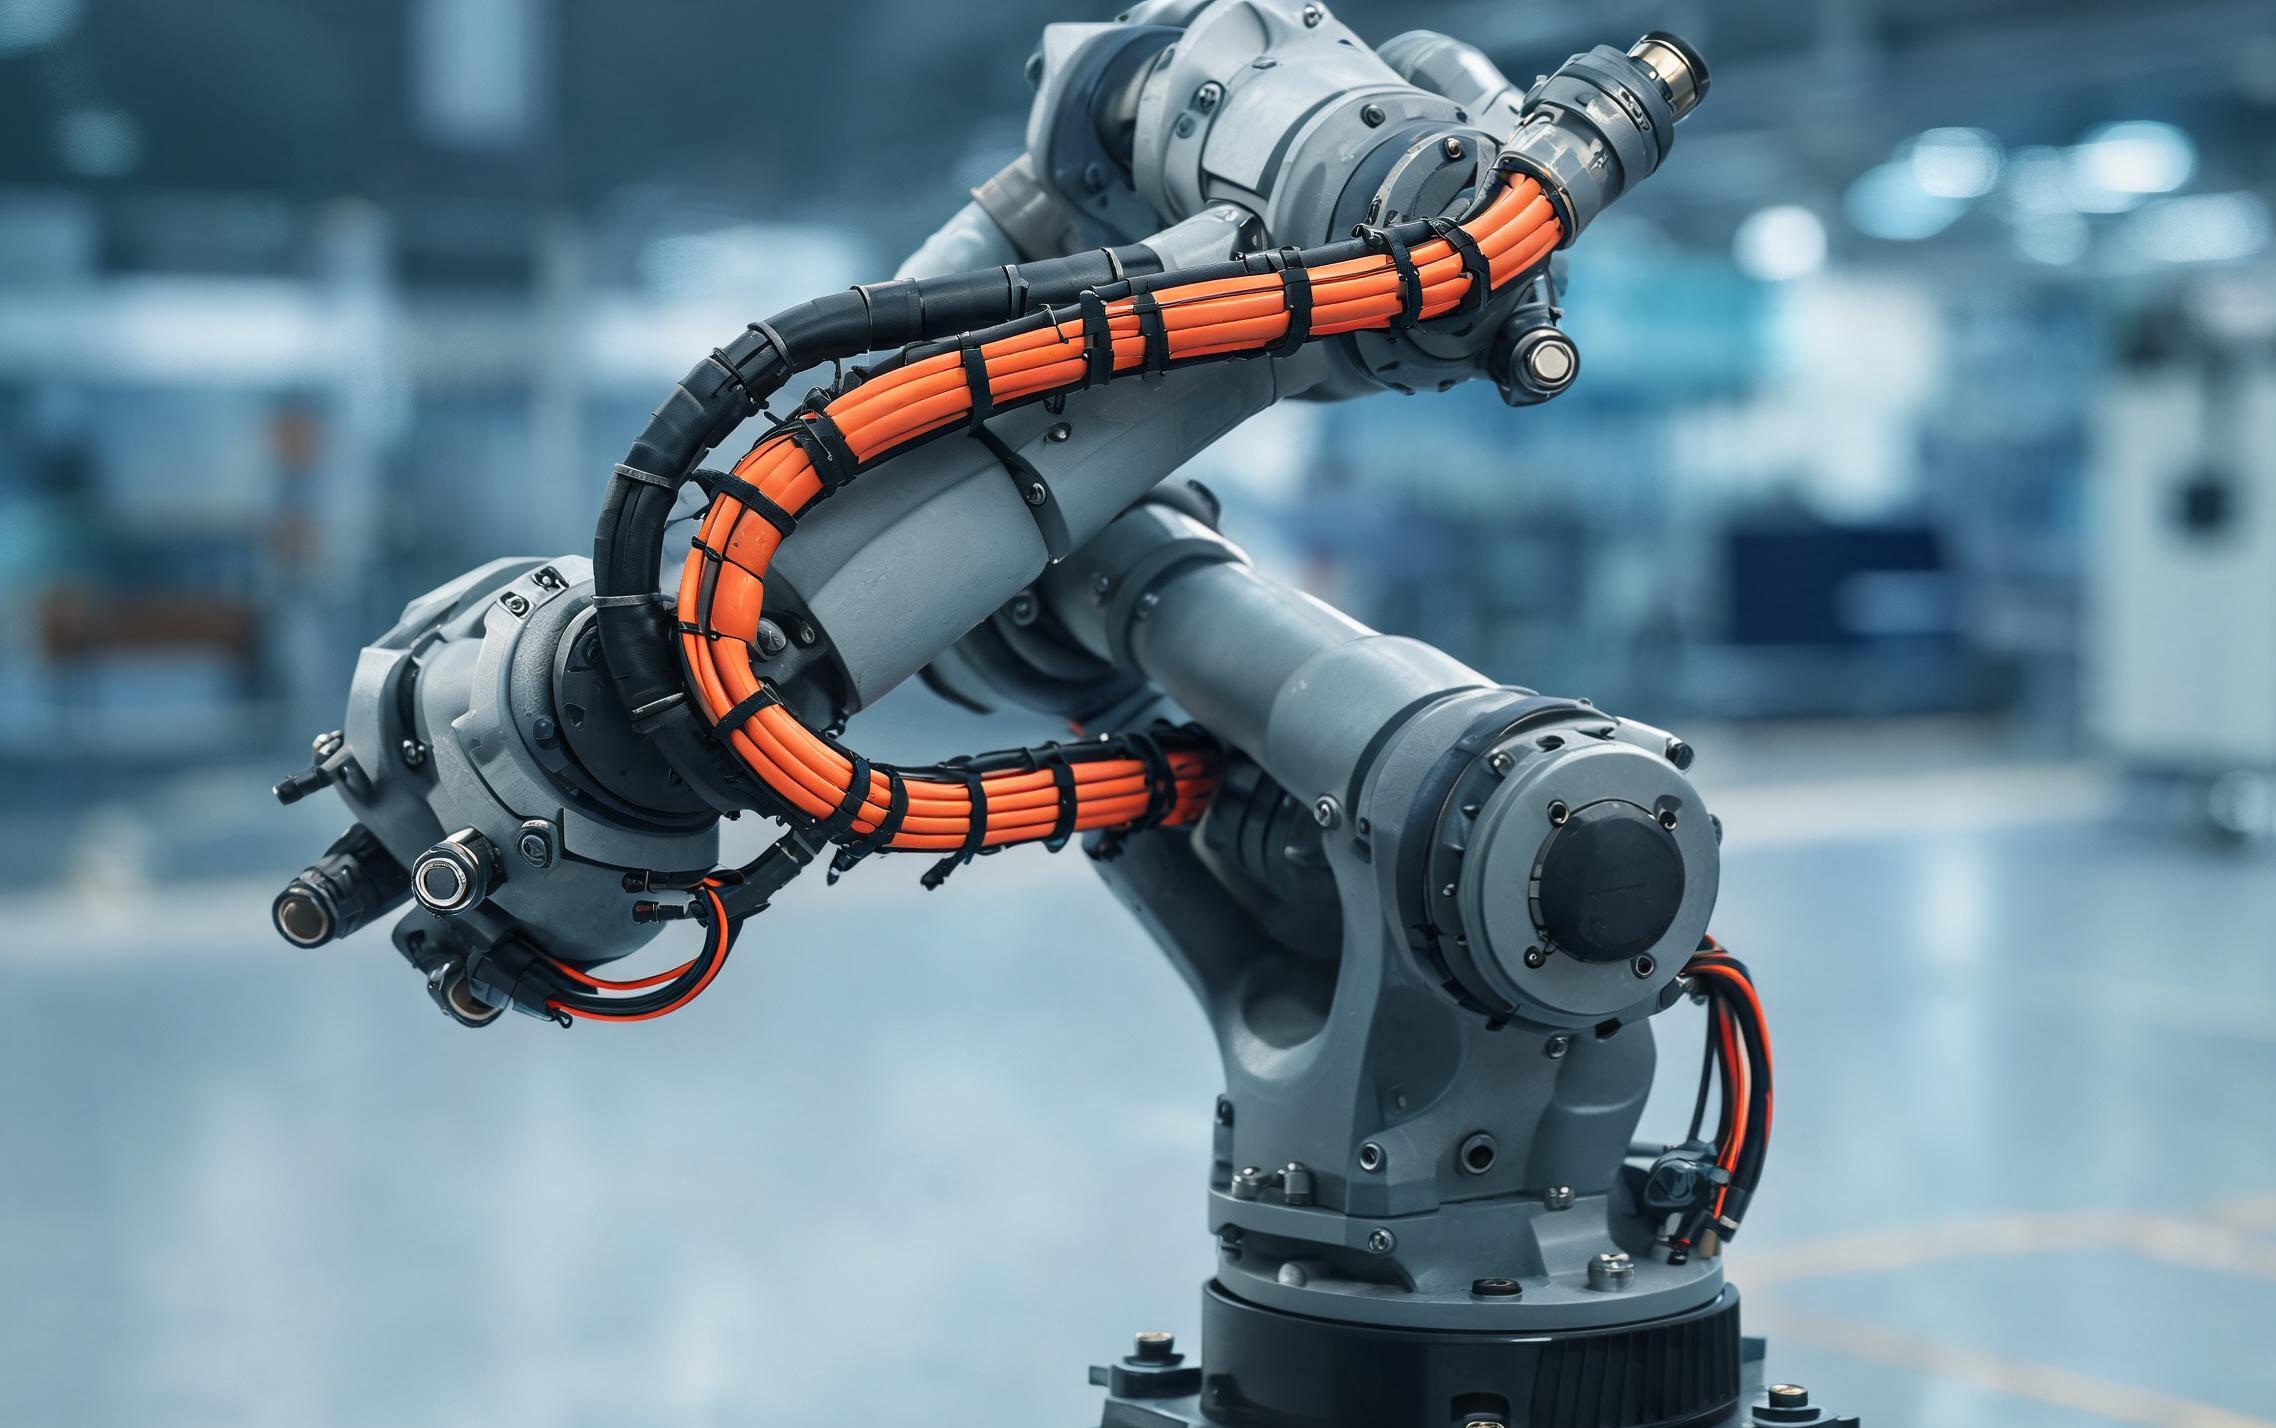
还要确认机器人属于固定式、移动式还是多关节运动结构。安装在机身内部的线束,通常受空间和装配路径限制;经过旋转关节、拖链或外部走线机构的线束,则要重点考虑反复弯曲、扭转和摩擦。需求阶段越具体,后续选型和打样越不容易出现偏差。
机器人线束最容易被忽略的问题,是只看导体规格,却没有考虑实际运动。
对于动力回路,应根据工作电流、线路长度、环境温度及允许压降选择导体截面积,并核对绝缘材料的耐温性能。信号线和通信线需要根据传输类型选择合适的双绞、屏蔽或其他结构,避免与大电流动力线长距离并行敷设,降低电磁干扰风险。
如果线束经过运动关节,应进一步确认线缆的动态弯曲性能、耐扭转能力和最小弯曲半径。普通固定敷设电缆不一定适合长期往复运动。对于有持续扭转需求的部位,还要结合旋转角度、扭转长度和循环频率评估,不能只凭线缆柔软程度判断是否适用。
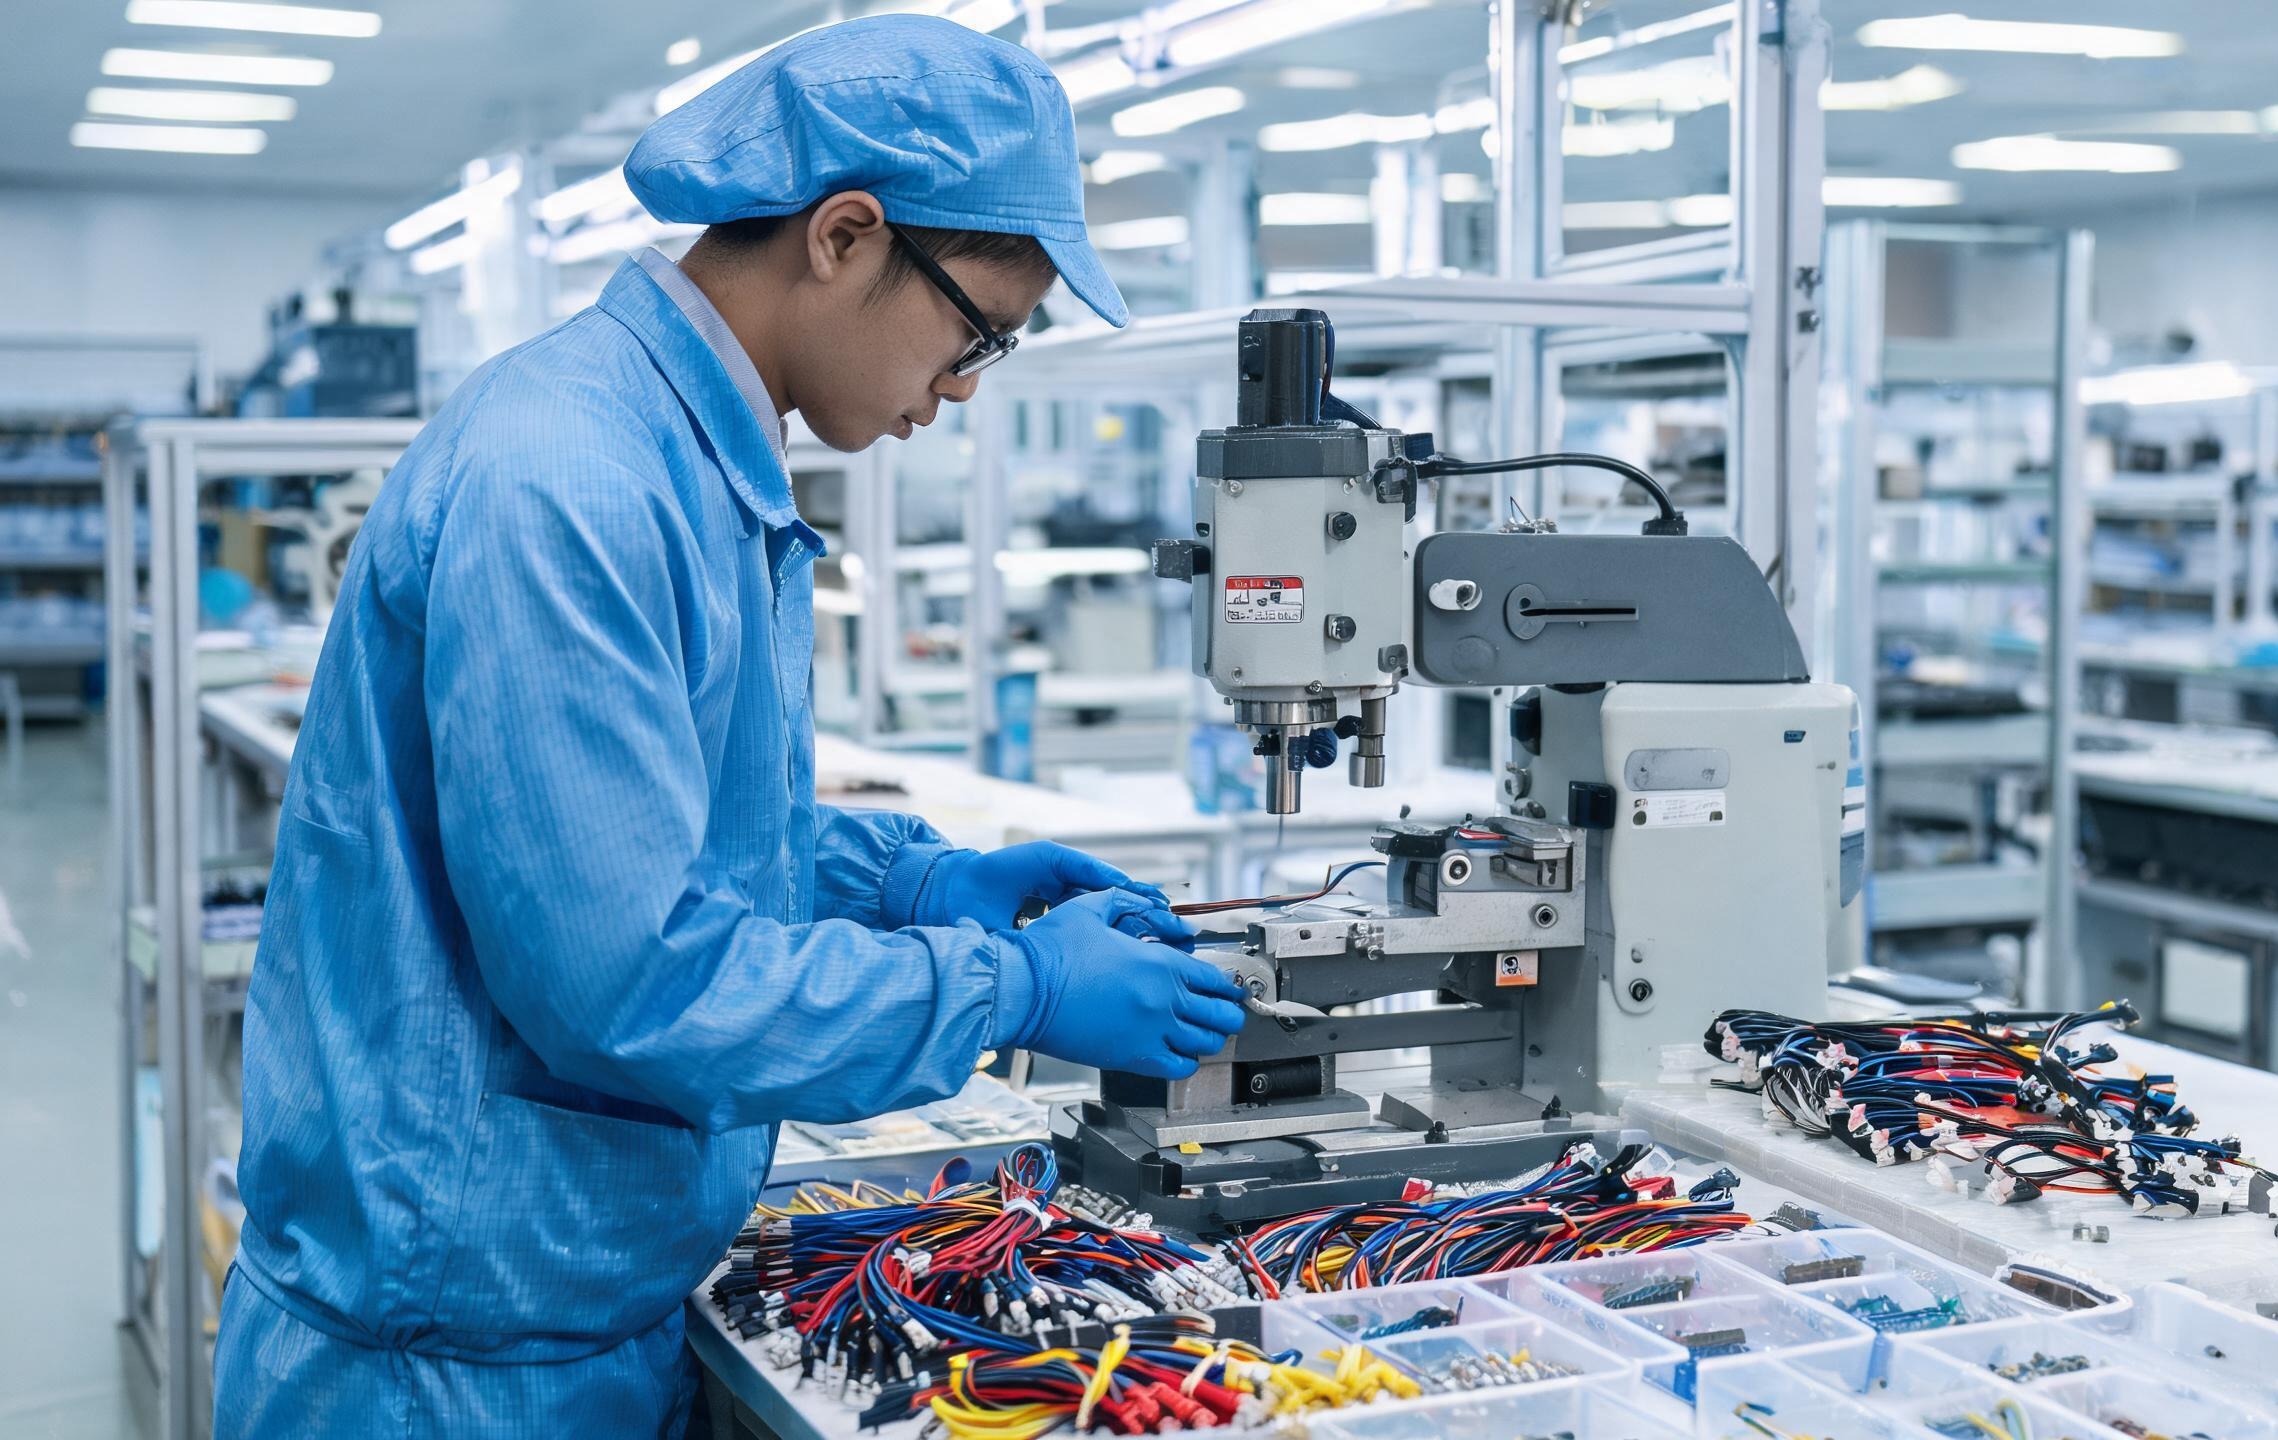
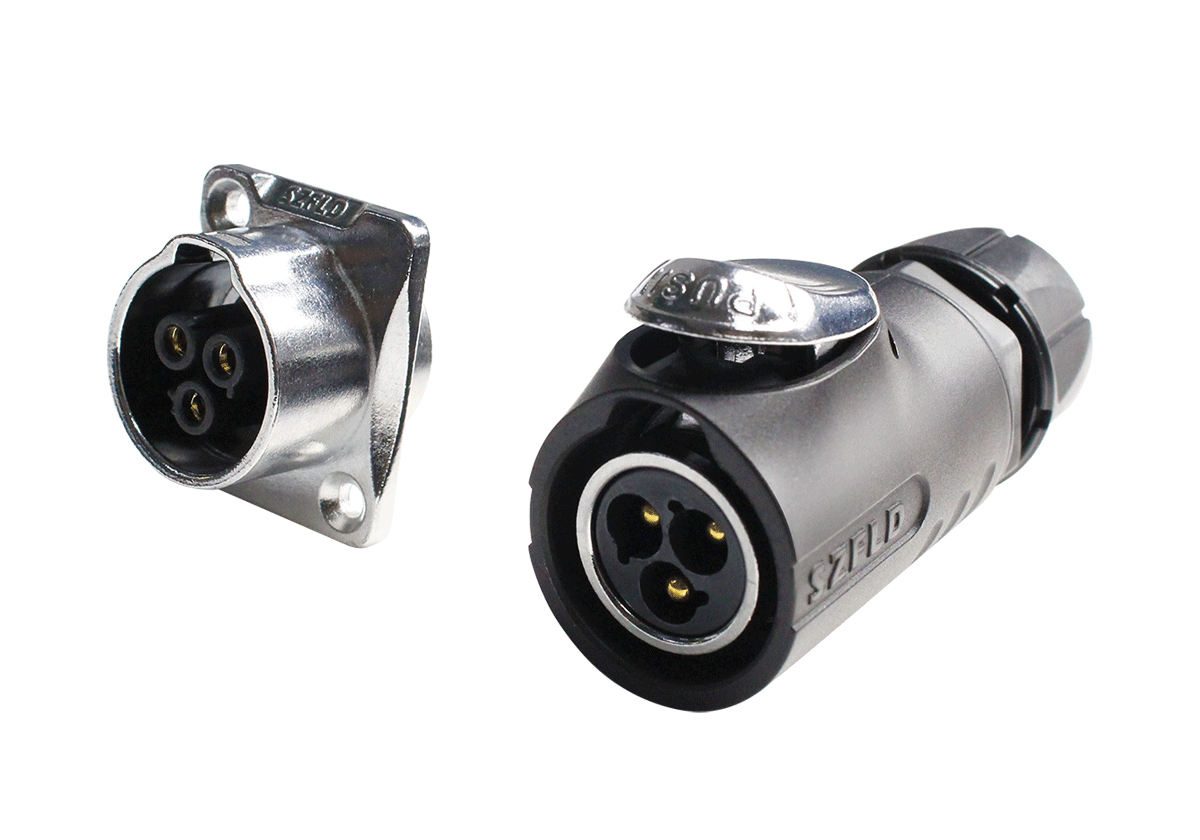
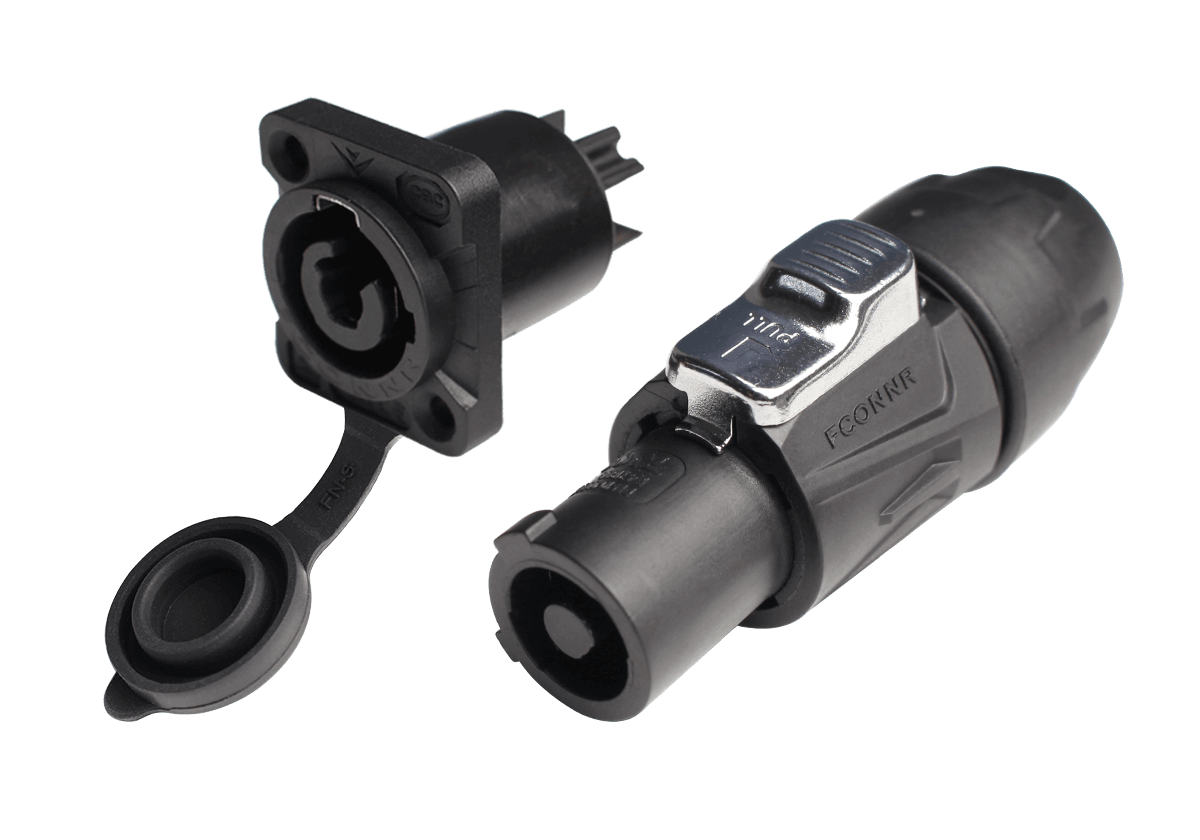
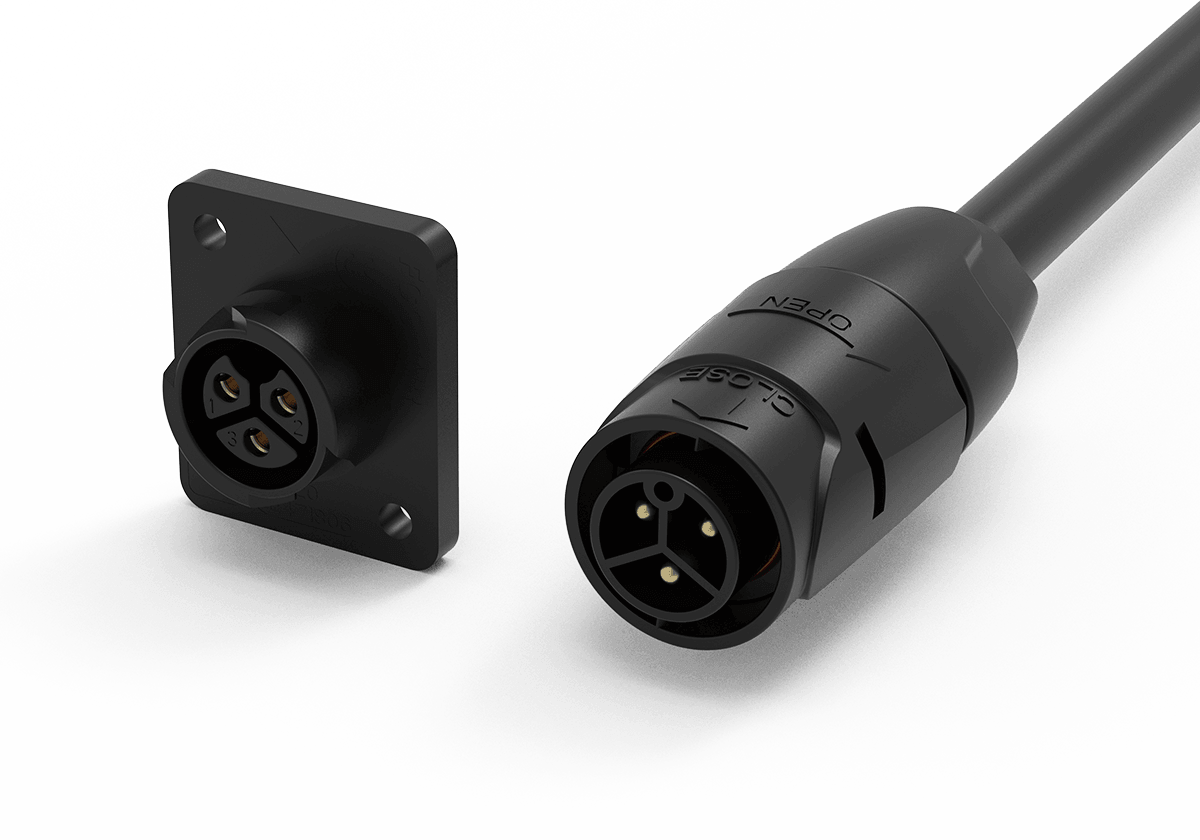
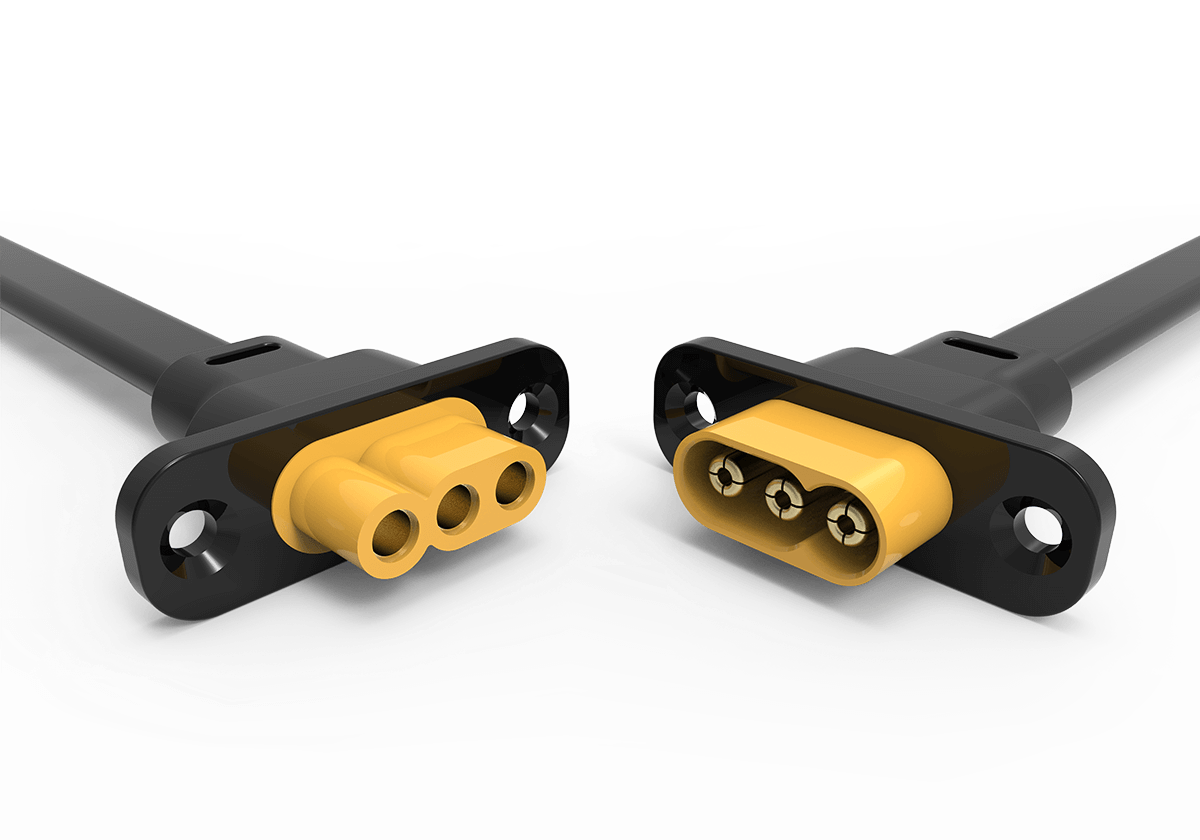
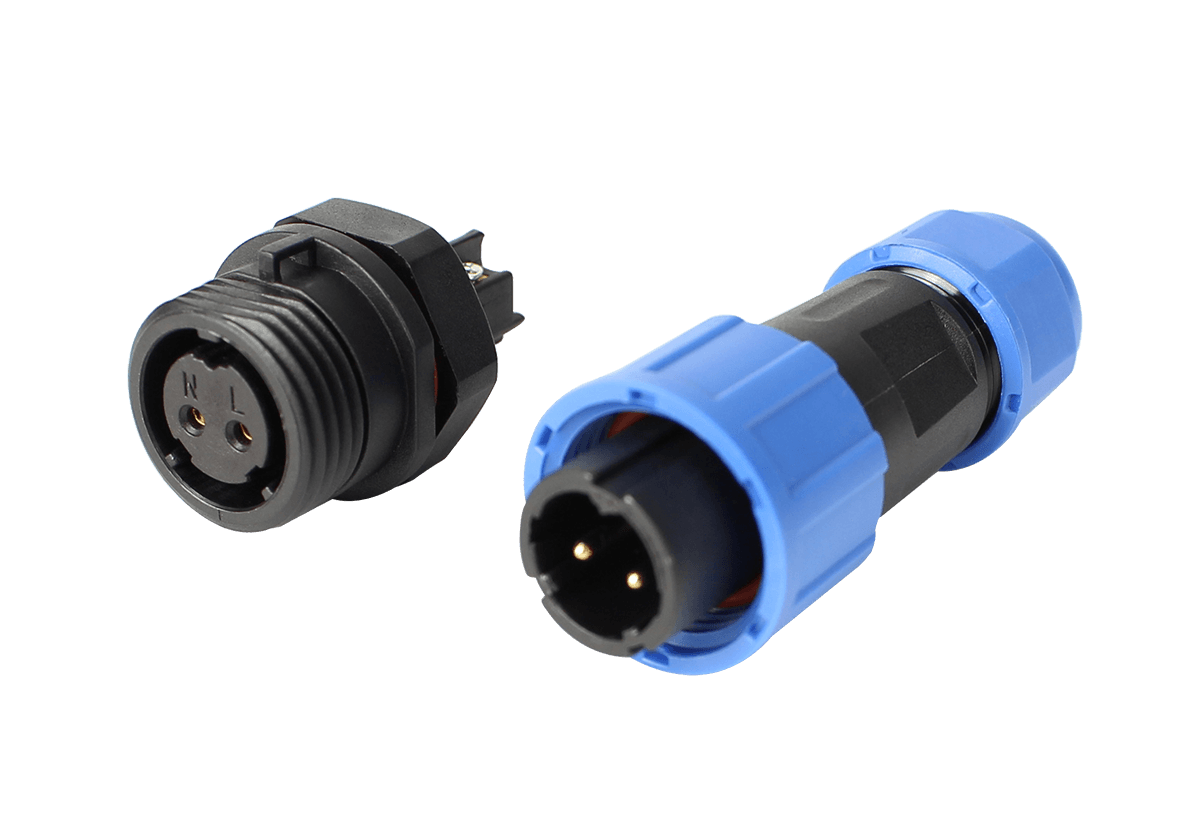
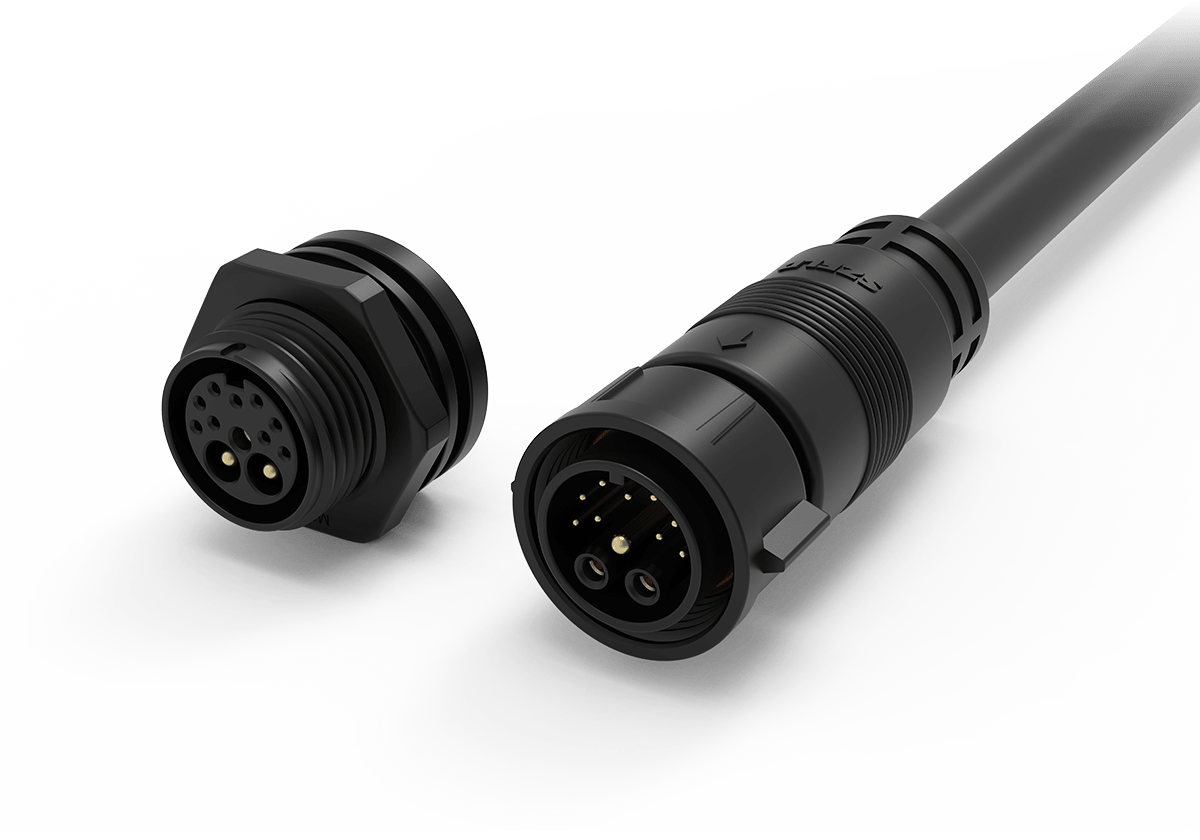
连接器不仅决定线路能否接通,还影响装配效率和后期检修。选型时需要核对芯数、额定电压与电流、接触电阻、插拔寿命、锁紧方式及防护等级。若设备处于粉尘、油污或潮湿环境,还应确认连接器在实际配合状态下能否满足防护要求。
线束分支设计则要兼顾电气关系和机械路径。动力、信号、反馈及制动线路应根据系统要求合理分组,分支位置不能刚好落在高频弯折或受力区域。连接器出线方向、线束长度、固定点和预留余量,也应与机器人三维结构同步确认,避免装配时出现拉紧、干涉或过度盘绕。
样品完成后,除了核对线序和导通,还应根据应用要求开展针对性验证。
常规检查包括端子压接质量、绝缘外观、尺寸及标识;电气测试可涉及导通、绝缘电阻、耐压等项目,具体测试条件应依据产品规范和适用标准确定。对于动态线束,还需要进行实际路径模拟或运动寿命测试,观察弯折部位、连接器尾部和固定点是否出现磨损、松脱或性能变化。
测试最好在接近真实安装状态的条件下进行。实验室里线束能够正常导通,并不代表装入机器人后长期运动也没有问题。
机器人线束定制厂家会有成熟的方案,应形成清晰的技术资料,包括线束图纸、线序定义、材料规格、连接器型号、关键尺寸、测试要求及版本记录。涉及客户结构调整或接口变更时,也要同步更新资料,避免不同批次出现装配差异。
机器人线束定制的关键,不是把线接起来,而是让每一条线路在规定的空间、负载和运动条件下长期稳定工作。 前期把电气参数、运动路径、连接接口和验证要求确认清楚,才能减少反复改样与现场故障,让线束真正适配机器人的结构和运行需求。





 返回
 首页


